


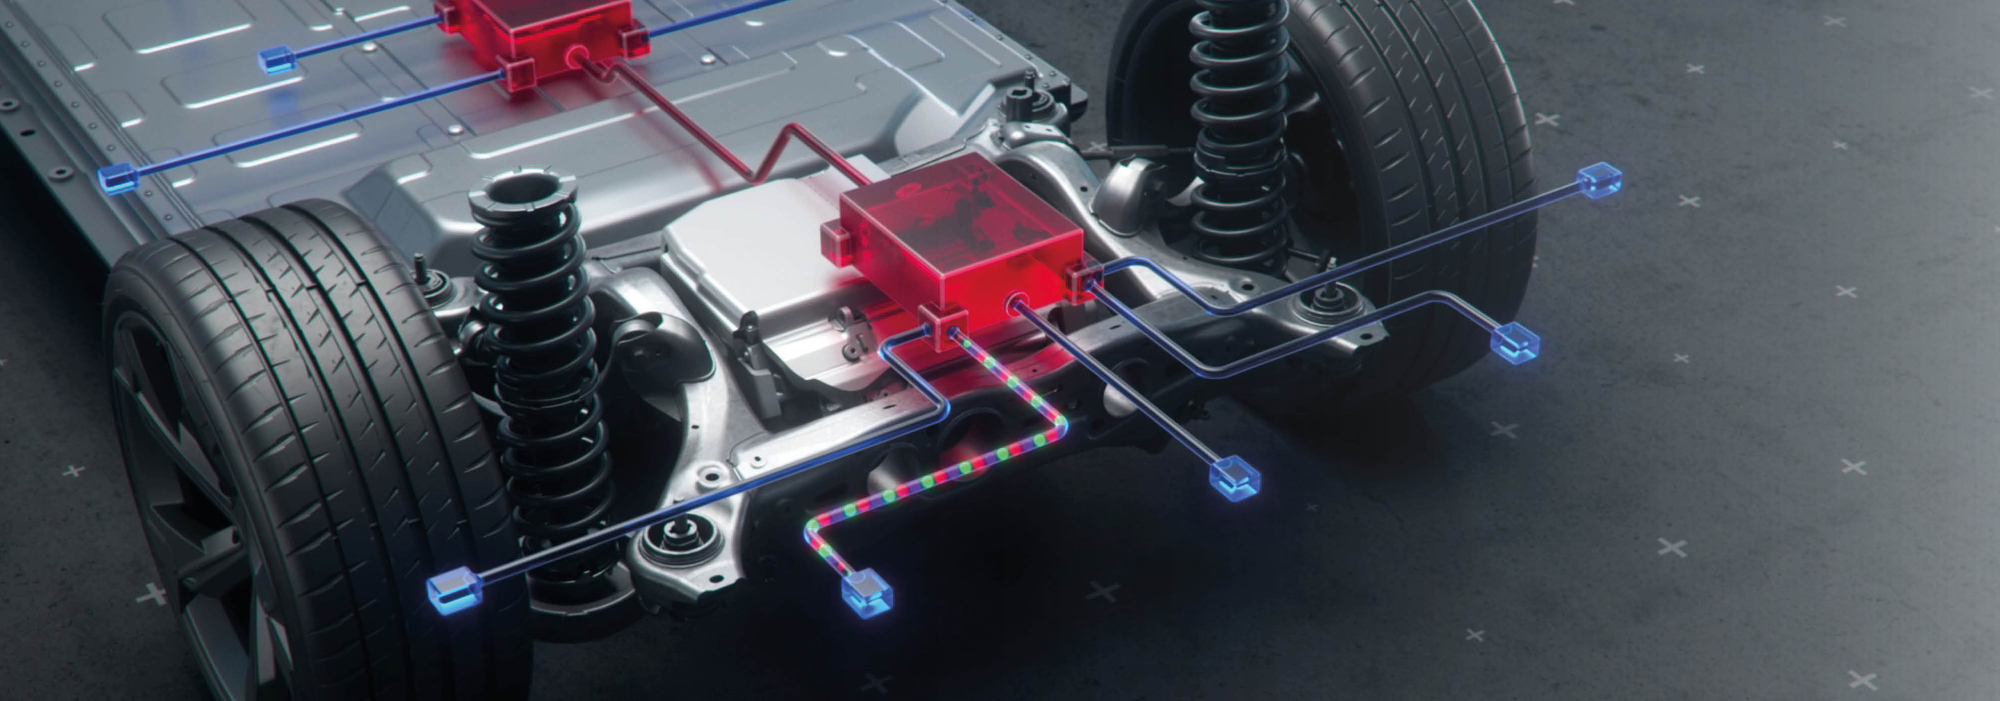
Muutused autotööstuses: SDV tähelepanu keskpunktis
Sõiduki elektrisüsteemi tulevik tarkvarapõhiste sõidukite (SDV) ajastul
Tehnoloogiline areng, disaini väljakutsed ja lahendusviisid sisseehitatud süsteemidele.
Autotööstus on läbimas põhjalikke muutusi: tarkvarapõhise sõiduki (Software-Defined Vehicle, SDV) esilekerkimisega nihkub tarkvara üha enam sõiduki arendamise keskmesse. Erinevalt klassikalistest sõiduki arhitektuuridest, kus elektroonilised juhtplokid (ECU-d) töötavad funktsioonipõhiselt ja on üksteisest suures osas eraldatud, võimaldavad SDV-d kasutada tsentraliseeritud, paindlikku ja pidevalt uuendatavat tarkvaraplatvormi. Sellest tulenevalt on sellised funktsioonid nagu isesõitmine, Over-the-Air-uuendused ja personaliseeritud kasutajakogemused mitte ainult teostatavad, vaid muutuvad üha enam standardiks.
See muutus seab aga sõiduki arhitektuurile kõrged nõuded – eriti pardivõrgule (sõiduki elektrisüsteem), mis toimib kõigi elektrooniliste süsteemide selgroona. Senine, detsentraliseeritult jaotatud ECU-del põhinev struktuur jõuab selles osas üha enam oma piiridele.
Uued SDV-kontseptsioonid ja E/E-arhitektuurid nõuavad võimsamaid, skaleeritavaid ja tsentraliseeritud lahendusi. Need peavad suutma toime tulla pidevalt kasvavate andmemahtudega ning samal ajal täitma rangeid turvalisuse ja reaalajas töötlemise nõudeid.
Üleminek tsoonipõhistele arhitektuuridele, suure jõudlusega arvutitele (High-Performance Computers, HPC) ja tarkvarapõhistele sideprotokollidele tähistab seetõttu mitte ainult tehnoloogilist edasiminekut, vaid moodustab ka vajaliku aluse kaasaegsete sõidukite tulevikukindlusele.
Järgnevalt käsitletakse SDV kontekstis järgmise põlvkonna sõidukite pardasüsteemi (sõiduki elektrisüsteem) peamisi nõudeid – ning selgitatakse, miks selle ümberkujundamine ulatub kaugemale tehnilistest edasiarendustest: see on autotööstuse innovatsioonivõime ja pikaajalise konkurentsivõime otsustav tõukejõud.
Suure jõudlusega arvutid (HPC) kui isesõitvate autode tugisammas

Autonoomse sõidu arenguga suureneb sõiduki arhitektuuri keerukus märkimisväärselt – eriti pardasüsteemide valdkonnas. Väljakutsete keskmes on üha enam sellised aspektid nagu jõudlus, turvalisus, usaldusväärsus ja paindlikkus. Sensori- ja keskkonnandmete tohutu hulk ning nõue sujuvale reaalajas töötlemisele nõuavad uusi lahendusi süsteemitasandil.
Selles kontekstis on võtmetähtsusega tehnoloogia kõrgjõudlusega arvutite (HPC) kasutamine sõidukis. Need võimsad platvormid täidavad reaalajas andmetöötluse keskse ülesande – näiteks kaamera-, radar- ja LIDAR-süsteemide puhul. Eesmärk on luua täpne, dubleeritud ja alati ajakohane mudel sõiduki ümbrusest, mis teenib alusena autonoomsete navigatsiooni- ja otsustusprotsesside jaoks.
Selle keskkonnamudeli kvaliteeti määrab olulisel määral erinevate anduritehnoloogiate intelligentne ühendamine. Nende vastavate tugevuste kombineerimise ja individuaalsete nõrkuste kompenseerimise tulemusena tekib väga usaldusväärne pilt reaalsusest – mis on oluline autonoomsete süsteemide ohutuks toimimiseks liikluses.
Ilma HPC-deta ei oleks see tehnoloogiline saavutus teostatav. Need pakuvad vajalikku arvutusvõimsust, vajalikku andmeedastuskiirust ning sügava süsteemiintegratsiooni võimet – moodustades seega asendamatu aluse järgmise põlvkonna võrgustatud, autonoomselt toimivate sõidukite jaoks.
Ühendused äärmuslikeks tingimusteks – stabiilsed, tugevad, vastupidavad
Kõrgjõudlusega arvutite võimsus sõltub otseselt aluseks oleva sideinfrastruktuuri tõhususest. Andurite, tsoonikontrollerite ja keskse arvutusüksuse vahelise usaldusväärse suhtluse tagamiseks on hädavajalikud kiired ühendused, millel on äärmiselt madal latentsus ja suur ribalaius.
Kuid asi ei ole ainult elektrilises võimsuses: komponendid peavad vastu pidama ka autotööstuse karmi kasutuskeskkonna tingimustele. Mehaaniline tugevus, vibratsioonikindlus, temperatuuritaluvus ja pikk kasutusiga on otsustavad kriteeriumid – eriti ohutuskriitilistes süsteemides.
Seetõttu on usaldusväärsed, rikkevabad ja pika elueaga kontaktisüsteemid tulevikukindla sõiduki arhitektuuri lahutamatu osa. Ainult siis, kui füüsilised liidesed on sama võimsad ja vastupidavad kui ühendatud arvutisüsteemid, saab andmetel põhinevate funktsioonide – nagu autonoomsed sõidumanöövrid – täit potentsiaali ohutult ja jätkusuutlikult ära kasutada.
Hübriidsed, modulaarsed konnektor arhitektuurid tsoonipõhiste E/E-arhitektuuride jaoks – Rosenbergeri ja ept tihe koostöö

E/E-arhitektuur üleminek tsoonipõhistele kontseptsioonidele avab uusi võimalusi kõrgelt automatiseeritud sõidukitootmiseks. Selles tulevikku suunatud keskkonnas seavad Rosenberger ja ept ühiselt uusi standardeid: partnerluse raames välja töötatud hübriidsete ja modulaarsete konnektorite tootevalikuga, mis ühendab signaali-, andme- ja võimsusülekande, tegelevad mõlemad ettevõtted kaasaegsete sõidukiarhitektuuride peamiste väljakutsetega.
Modulaarsete disainipõhimõtete ja uusima sissepressimistehnika (press-fit-tehnoloogia) kombinatsioon võimaldab integreerida erinevaid funktsionaalseid üksusi kompaktseks tervikuks, kasutades olemasolevat paigutusruumi optimaalselt ära. Nii on võimalik luua modulaarseid alakoostusid, mis sobivad ideaalselt robotite abil toimuvateks monteerimisprotsessideks. See vähendab käitlemise keerukust ja aitab oluliselt kaasa tõhususe suurendamisele kogu tarneahelas.
Keskmes on väljakujunenud standardite ja platvormistrateegiate järjekindel rakendamine. Tehnoloogiate sünergilise kombineerimise kaudu õnnestub Rosenbergeril ja ept-l pakkuda tsoonipõhiste pardvõrgu lahenduste raames kõrgelt automatiseeritud, skaleeritavaid ja kulutõhusaid pistikühenduste lahendusi.
Selle tiheda koostöö keskne tulemus on HYMC®-tootevalik (Hybrid Modular Connector). Selle arendamisel vastutas Rosenberger kiirühenduste eest ja ept T-Comi sissepressimistsooni (press-fit-tsoon) eest – alates nõuete määratlemisest ja arhitektuurist kuni süsteemiintegratsioonini. Selle raames integreeritud ept-i T-Comi
sissepressimistsoon tagab kõrgeima usaldusväärsuse ka ohutuskriitilistes rakendustes, nagu isesõitvad autod, ADAS, infotainment, võrgustatud teenused, ekraanitehnoloogia või V2X-side.
Selle koostööga annavad Rosenberger ja ept tugeva signaali: innovatsioonivõimest, süsteemiintegratsioonist ja tööstuslikust skaleeritavusest autotööstuse tuleviku teenistuses.
ept-i T-Com-press-fit-tsoon – tõestatud ühendustehnoloogia, mis tagab maksimaalse töökindluse
Erinevalt klassikalisest jootmistehnikast (jooteühendus) pakub ept-i T-Com-sissepressimistehnika (press-fit-tehnoloogia) protsessitehniliselt usaldusväärset, termiliselt eraldatud kontaktimist. Spetsiaalselt välja töötatud tehnoloogia veenab madalaga tõrkesagedusega, mis on tavaliselt alla 1 FIT (Failure in Time) – see vastab statistiliselt ühele tõrkedele miljardi töötunni kohta.

Üle 120 miljardi praktikas end tõestanud kontakti üle maailma tõttu peetakse ept-i T-Com-press-fit-tsoon’i tunnustatud tööstusstandardiks peaaegu kõigi globaalsete OEM-ide seas. Selle gaasitihe kontakt tagab kõrgeima mehaanilise vastupidavuse ja sobib seetõttu eriti hästi ohutuskriitilistesse rakendustesse sellistes valdkondades nagu isesõitvad autod, ADAS, infotainment või V2X-side.
Tehnoloogilised eelised ülevaatlikult:
- Suured kinnitusjõud: kuni 100 N kontakti kohta otse trükkplaadil
- Jootmisprotsessidest loobumine: ei mingeid murdunud ega külmjootmisi
- Suurepärane vibratsiooni- ja löögikindlus: testitud kuni 200 g kiirendusega
Modulaarne süsteem, mis tagab maksimaalse paindlikkuse kiirusega kuni 56 Gbit/s
Rosenbergeri moodulsüsteem ühendab turuliidri ühendustehnoloogiad skaleeritavates disainilahendustes – see on ideaalne lahendus võrgustatud sõidukiarkitektuuride keerukate nõudmiste jaoks. See võimaldab täpset kohandamist väga erinevate rakendusvaldkondadega, alates ADAS- ja isesõitvate süsteemidest kuni infotainment- ja gateway-rakendusteni.
Koaksiaalsed kõrgsageduslikud konnektor
Näiteks kaamerapõhiste süsteemide rakenduste jaoks.
HFM®: FAKRA-Mini kuni 20 GHz, 28 Gbit/s
RMC®: Mini-Coax kuni 9 GHz
FAKRA: standarditud RF-liides kuni 6 GHz, 8 Gbit/s
HFM®: FAKRA-Mini kuni 20 GHz, 28 Gbit/s
RMC®: Mini-Coax kuni 9 GHz
FAKRA: standarditud RF-liides kuni 6 GHz, 8 Gbit/s
Diferentsiaalsed andmesideliidesed
Etherneti-põhise suhtluse jaoks, näiteks juhtplokkide (tsoonikontroller ja HPC) vahelise ühenduse jaoks.
H-MTD®: varjestatud, keerutatud paar kuni 20 GHz, 56 Gbit/s;
MTD®: varjestatud, keerutatud paar kuni 1 GHz, 1 Gbit/s
; RosenbergerHSD®: kõrge signaali terviklus kuni 6 GHz, 8 Gbit/s
H-MTD®: varjestatud, keerutatud paar kuni 20 GHz, 56 Gbit/s;
MTD®: varjestatud, keerutatud paar kuni 1 GHz, 1 Gbit/s
; RosenbergerHSD®: kõrge signaali terviklus kuni 6 GHz, 8 Gbit/s
Süsteemi tõhususe ja protsessi usaldusväärsuse tagamine
Sihtotstarbeline disain-in toetab mitte ainult tõhusat trükkplaatide marsruutimist, vaid võimaldab ka keerukate juhtmestike automatiseeritud kokkupanekut. Tulemuseks on kõrge integratsioonitihedus, väiksemad protsessikulud ja maksimaalne disainivabadus, tagades samal ajal usaldusväärse elektromagnetilise ühilduvusega (EMÜ).
Kokkuvõte: tuleviku tarkvarapõhise liikuvuse alus
Areng tarkvarapõhise sõiduki (Software-Defined Vehicle, SDV) suunas ei tähista mitte ainult paradigma muutust autotööstuses – see nõuab ka sõiduki elektrisüsteemi arhitektuuri täielikku ümbermõtestamist. Ajal, mil funktsioone määratletakse üha enam tarkvara abil, juhitakse neid kesksete suure jõudlusega arvutite kaudu ja toetatakse pidevate andmevoogudega, muutub elektrisüsteem (sõiduki elektrisüsteem) tulevaste sõidukiplatvormide strateegiliseks selgrooks.
Tsoonipõhised arhitektuurid, võimsad arvutiplatvormid ja usaldusväärsed kiirühendused moodustavad tehnoloogilise aluse autonoomsetele sõidufunktsioonidele, võrgustatud teenustele ja reaalajas suhtlusele. Kuid see üleminek on teostatav vaid füüsiliselt vastupidavate, standardiseeritud ja modulaarsete pistikusüsteemide abil, mis vastavad kõrgeimatele nõudmistele jõudluse, usaldusväärsuse ja integratsiooni osas.
Rosenbergeri ja ept ühine arendustöö – eriti HYMC®-tootevalik koos end tõestanud T-Com press-fit-tsoon’iga – näitab, kuidas tehnoloogiliste sünergiate abil on võimalik luua mitte ainult üksikuid komponente, vaid terviklikke süsteemilahendusi, mis vastavad järgmise põlvkonna sõidukite nõuetele.Seega on selge: sõiduki elektrisüsteem on palju enamat kui lihtsalt tehniline infrastruktuur. See on keskne tõukejõud innovatsioonile, skaleeritavusele ja konkurentsivõimele autotööstuse ühenduvuse, automatiseerimise ja digitaliseerimise ajastul.